15829658171


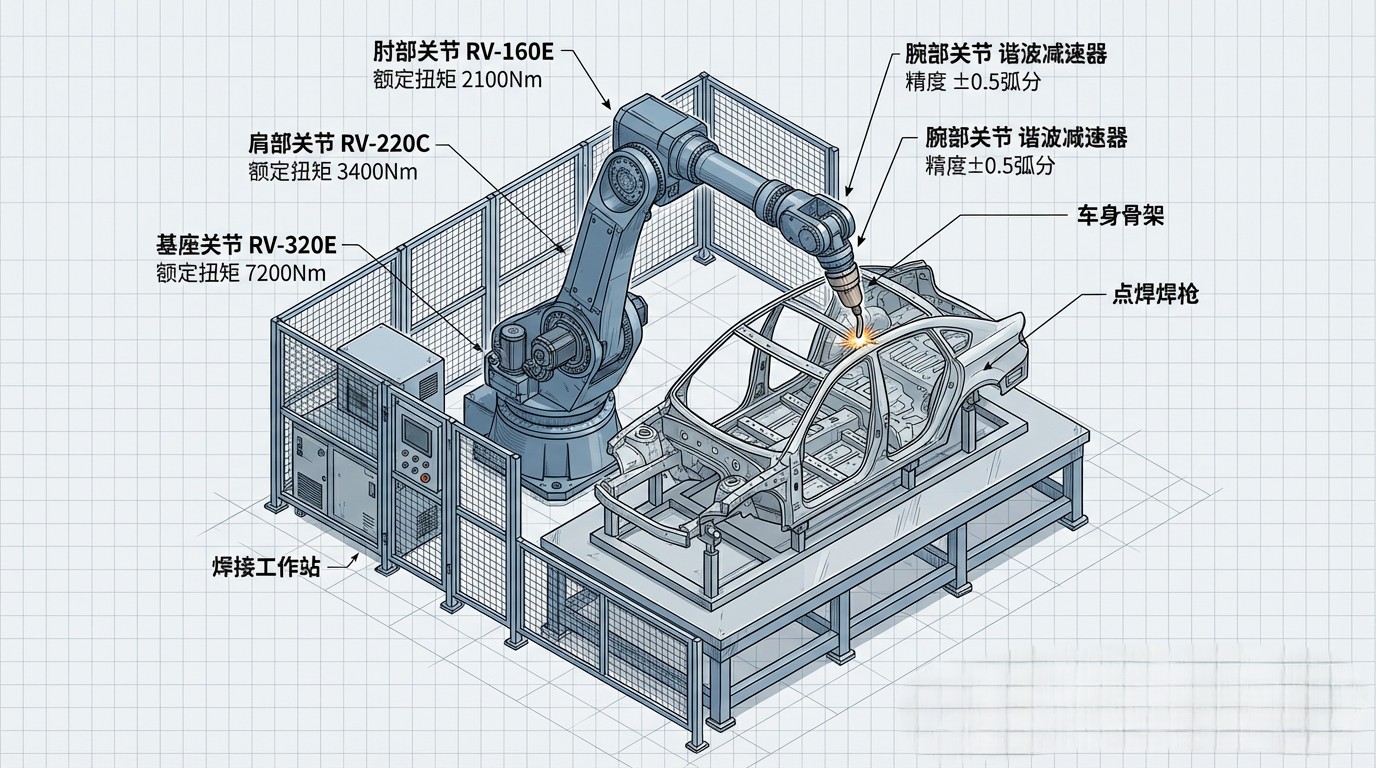
机器人配置:
减速器配置:
工况特点:
背隙变化数据:
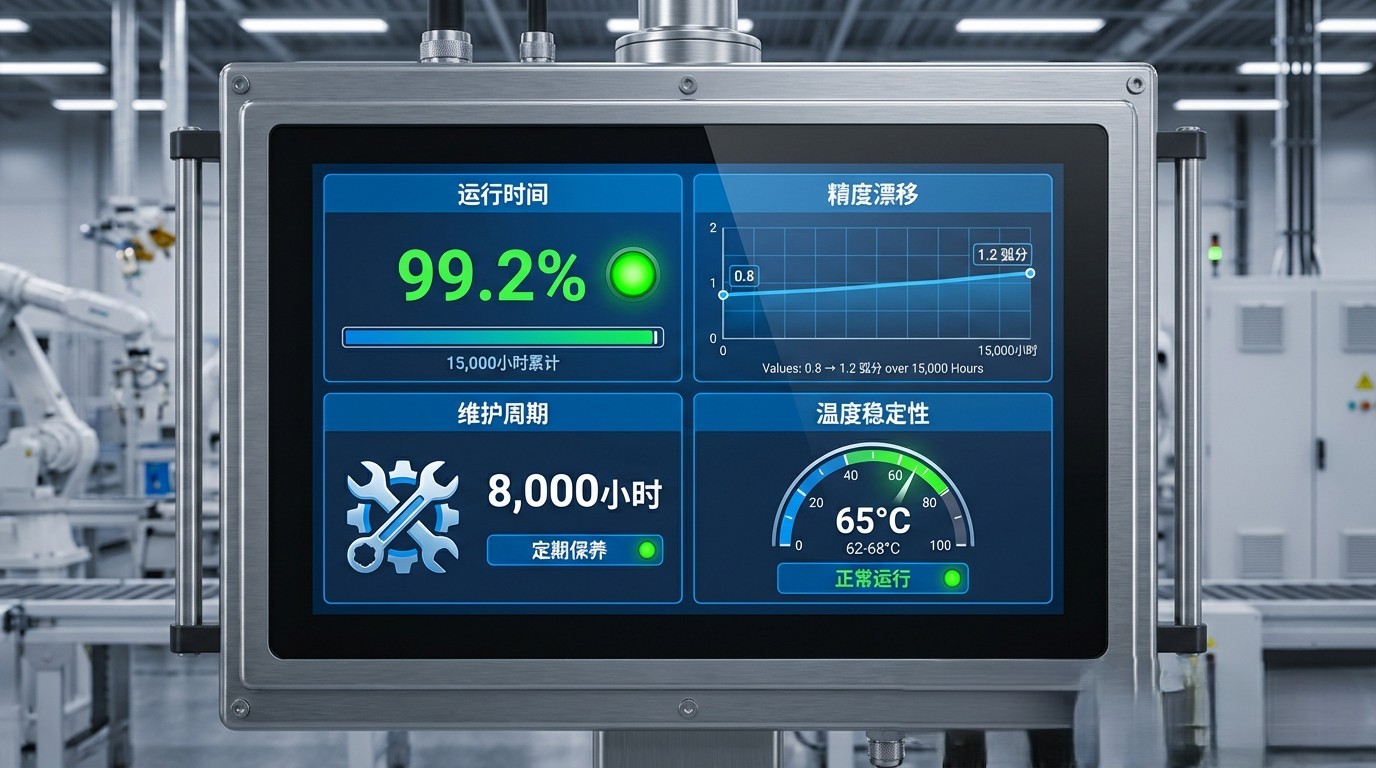
初始测量(安装后24小时):
中期测量(8,000小时):
末期测量(15,000小时):
关键发现:
TCP(工具中心点)定位精度:
对于汽车点焊应用,±0.15mm的定位精度完全满足焊接质量要求(焊点直径通常8-12mm)。
运行时间统计:
停机原因分析:
维护记录:
润滑检查发现:润滑脂未见明显变色或污染,摆线轮齿面磨损均匀,无异常磨粒。
温度监测数据:
温升分析:
温度控制在70°C以下,对润滑脂和密封件寿命有利。
机器人配置:
减速器配置:
工况特点:
背隙精度变化:
初始测量:
中期测量(10,000小时):
末期测量(18,500小时):
重复定位精度实测:
装配质量验证:
对于0.4mm器件间距的应用,±0.012mm的重复定位精度是可接受的(约3%的器件间距)。
维护记录:
可靠性指标:
谐波减速器在这种高精度、中等负载、高频率往复运动的应用中表现优异。
初始投资:
18,500小时运行成本:
**总拥有成本(18,500小时):**约¥7,500
单件成本摊销:
对于高产量应用,谐波减速器的高初始成本被巨大的产量所摊销。
AGV配置:
减速器配置:
工况特点:
背隙变化数据:
初始测量:
中期测量(6,000小时):
末期测量(12,000小时):
关键发现:
路径精度实测:
对于物流应用,±8mm的路径精度完全可接受(托盘尺寸通常1,200×1,000mm,定位公差±50mm)。
维护记录:
密封件更换:
总维护成本(12,000小时):
与RV减速器的成本对比(假设RV方案):
经济性结论:
对于这种低精度要求、高维护便利性的应用,行星减速器仍是更经济的选择,尽管维护频率更高,但初始投资的节省(¥710/台)和维护成本的增加(¥3,730)相比,总体仍节省约¥1,020(单台,12,000小时)。
如果车队规模为50台AGV,节省约¥51,000。
实测效率:
能耗对比(vs RV减速器):
综合考虑采购、维护和能耗,行星减速器在这种应用中仍具备经济性。
| 累计运行时间 | |||
| 初始背隙 | |||
| 末期背隙 | |||
| 背隙增长 | |||
| 维护次数 | |||
| 减速器故障 | |||
| 运行时间占比 | |||
| 12,000小时TCO |
步骤1:明确精度要求
步骤2:评估负载特性
步骤3:分析维护便利性
步骤4:计算生命周期成本
 扫码咨询
业务咨询:15829658171(微信同号)
邮箱:rixinchuandong@126.com
地址:陕西省西安市莲湖区大庆路恒创产业园-恒创创新中心4层C04-2室
 欢迎来到
