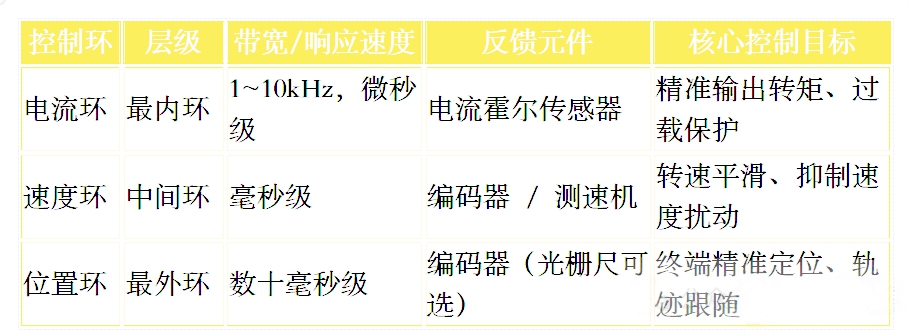
伺服系统核心为负反馈闭环控制,三环控制采用分层级信号传递、逐级反馈修正的架构,可用工厂三级管理流程类比,指令由外环向内环逐级下发,实际运行数据由内环向外环逐级反馈校正。 完整信号闭环链路: 外部位置指令 → 位置环运算输出速度给定值 → 速度环运算输出电流给定值 → 电流环输出 PWM 驱动信号 → 电机输出电磁转矩;编码器、电流传感器实时采集实际位置、转速、绕组电流,逐级回传至对应控制环形成负反馈修正。- 核心职责:实时调节电机三相绕组电流,精准控制电机输出电磁转矩,是三环中响应速度最快的环节,控制带宽 1~10kHz,响应时长微秒至毫秒级。
- 通俗解析:类比车间一线操作工,直接完成电能到电机输出力矩的转化。设备加速、克服负载阻力瞬间,电流环可快速调整输出电流,改变输出扭矩。
- 技术细节:全部运算在伺服驱动器内部完成。通过电流霍尔传感器实时采集电机绕组实际电流,与给定电流值做差值运算,经 PID 调节器输出 PWM 脉宽调制信号,驱动逆变模块输出驱动电压。电流环直接决定电机力矩输出精度、短时过载能力与系统运行安全性。
- 核心职责:跟踪目标转速,平滑电机运行速度,抑制负载波动、机械惯性带来的速度震荡,响应速度为毫秒级,介于电流环与位置环之间。
- 通俗解析:类比车间班组长,不直接操作设备,实时监控运行转速。当实际转速低于指令值时,向上调整电流给定;转速过快时降低电流输出,保证运行速度平稳无波动。
- 技术细节:依靠编码器、测速发电机采集实时转速,计算速度偏差后,将修正后的电流指令下发至电流环。速度环核心难点是抵消机械惯性与外部负载扰动;行业普遍采用转矩前馈补偿公式 $T{ff}=J⋅\frac{dω{ref}}{dt}$,提前根据转速变化率补偿惯性力矩,消除加减速滞后。
术语注解:转矩前馈,通过提前计算加减速所需力矩,抵消机械惯性造成的速度滞后,大幅提升动态跟随性能。
- 核心职责:控制电机转轴、负载终端绝对角度 / 位移,保障最终定位精度,运算量最大,响应速度最慢,调节周期数十毫秒至秒级。
- 通俗解析:类比生产计划主管,仅关注终端定位结果,根据目标位置与实际位置的偏差,计算合理的运行速度指令下发至速度环。
- 技术细节:接收脉冲、工业总线等外部位置指令,结合编码器反馈的实际位置计算位置偏差,经 PID 调节后输出目标转速给速度环。位置环的控制性能直接决定机器人、机床设备的定位精度与动作成型效果。


 扫码咨询
 欢迎来到
