15829658171



当前位置: 首页 > 新闻中心
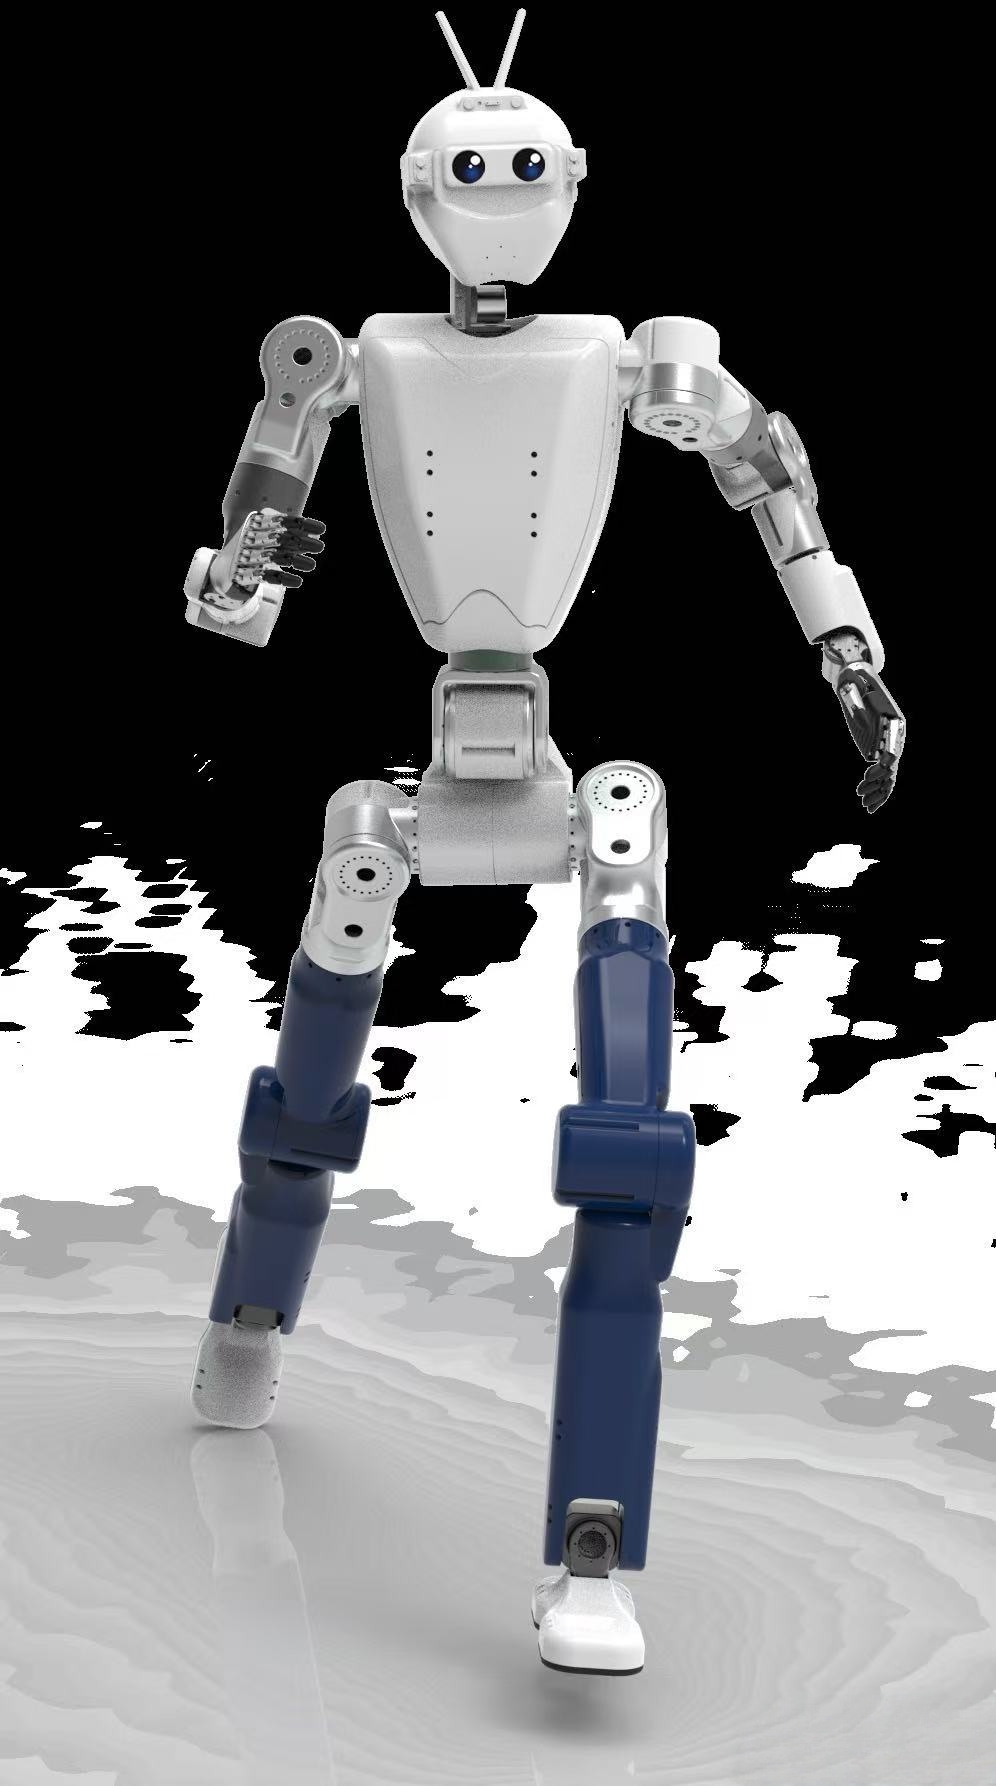
在机器人关节模组的设计中,通信协议的选择直接影响系统的实时性、同步精度、开发成本以及后期维护的便利性。不同协议在性能、成本和生态成熟度上各有侧重。本文从技术角度对四种主流方案进行对比分析
人形机器人关节的性能天花板很大程度由谐波减速器决定。
具身机器人的关节电机运行状态,和传统工业机器人截然不同。工业机器人的工况是高度可预期的——预设轨迹、恒定负载、标准节拍。电机选型时,设计余量往往留得比较足,大部分时间运行在额定范围内,散热压力可控。
人形机器人关节系统由电机、伺服电控、力矩传感器三大核心模块共同构成。
谐波减速器在工业机器人关节里承担着高传动比、低背隙、高精度的核心角色。它依靠柔轮的弹性变形实现啮合,这种独特的工作方式让润滑问题变得比普通齿轮箱更敏感。润滑脂选得好不好,直接决定了减速器的温升、寿命、传动效率,以及整条产线的可靠性。
做设备方案选型,很多人只看样本标称精度,上机之后才发现达不到预期。皮带、丝杠、滚珠导轨、直线电机,各有天生的精度上限、速度、刚性短板。精度不是只看重复定位,要结合速度、负载、行程、工况成本综合匹配,选对方案比后期调参更省事。
机器人产业这两年最明显的变化,不是单一机型更热,而是价值中心正在向执行层快速集中。工业机器人进入成熟迭代期后,市场对关节模组的要求早已不止于“能转起来”,而是同时看重扭矩密度、背隙控制、热稳定性、寿命一致性与可制造性。随着人形机器人、协作机器人和高动态服务机器人加速推进,关节模组已经从过去的配套件,变成影响整机性能、成本与量产节奏的关键环节。2026年前后,行业普遍把人形机器人看作量产验证的关键窗口。与六轴工业机器人相比,人形机器人对关节数量、轻量化、反驱性、控制带宽和热管理提出了更高要求,需求结构因此发生了根本变化:市场不再只需要高精度减速器,而是需要成套的一体化关节能力。
当你拿起一枚直径不足一厘米的轴承钢球时,指尖感受到的或许只是冰凉的金属质感。但很少有人意识到,这颗看似普通的小圆球,是人类金属加工工艺的极致结晶—— 它的精度可以达到头发丝直径的千分之一,能承受每秒上百次的交变载荷,支撑着从手机马达到航空发动机的整个工业世界运转。
PEEK(聚醚醚酮),它是特种工程塑料家族中最有名的产品之一,由于其具有极佳的各项性能而被誉为“塑料黄金”。从飞机发动机到人体脊柱植入物、人形机器人的关节以及深海油气勘探用具等等,在所有要求轻量化和高可靠性的地方都可以看到它的身影。
丝杠选型不是先选型号,而是先计算需求。
工业机械臂高精度抓取、人形机器人完成动态平衡动作,设备稳定流畅的运动性能,核心依托伺服电机三环闭环控制架构。
微型丝杆是一种细小丝杆,具有良好的耐腐蚀性能和高强度,在现代医疗领域中,微型丝杆的应用越来越广泛,目前有两种材质GCr15和SUS440C。
 扫码咨询
业务咨询:15829658171(微信同号)
邮箱:rixinchuandong@126.com
地址:陕西省西安市莲湖区大庆路恒创产业园-恒创创新中心4层C04-2室
 欢迎来到